ເມື່ອ ກທໍ່ໄຮໂດຼລິກຍ້າຍກົນໄກຫຼາຍໂຕນດ້ວຍຄວາມໄວສູງກວ່າ 0.1 ຫາ 0.2 m/s (4 ຫາ 8 in/s), ເຮັດໃຫ້ມະຫາຊົນນັ້ນຢຸດຕາຍຢ່າງກະທັນຫັນຕໍ່ກັບຝາປິດທ້າຍກະບອກ ເຮັດໃຫ້ເກີດການຊ໊ອກທໍາລາຍຢ່າງໃຫຍ່ຫຼວງ.
ຜູ້ອອກແບບອຸປະກອນຈໍານວນຫຼາຍສົມມຸດວ່າການຕັ້ງປ່ຽງການບັນເທົາທຸກລະບົບຕົ້ນຕໍເປັນ 3,000 psi ປົກປ້ອງຕົວກະຕຸ້ນທັງຫມົດ. ໃນຄວາມເປັນຈິງ, ເມື່ອລູກສູບຜ່ານປະຕູທາງອອກຕົ້ນຕໍແລະເຂົ້າໄປໃນເຂດ cushion, ນ້ໍາມັນທີ່ຕິດຢູ່ມີເສັ້ນທາງຫນີນ້ອຍໆພຽງແຕ່ຫນຶ່ງ: ປ່ຽງເຂັມທີ່ຖືກປັບຫຼືທໍ່ທີ່ມີຄວາມແມ່ນຍໍາ.
ຖ້າຫາກວ່າເລຂາຄະນິດຂອງ cushion ແມ່ນ undersized ຫຼືປັບບໍ່ຖືກຕ້ອງ, ຄວາມກົດດັນ deceleration trapped ຫລັງ spear cushion ສາມາດເພີ່ມຂຶ້ນໄດ້ຢ່າງງ່າຍດາຍເຖິງ 6,000 ຫາ 10,000+ psi (400 ຫາ 700 bar) ສໍາລັບສອງສາມ milliseconds.
ໃນໄລຍະຫຼາຍພັນຮອບ, ຄວາມກົດດັນທີ່ຮຸນແຮງເຫຼົ່ານີ້ນໍາໄປສູ່:
ເບາະໄຮໂດຼລິກພາຍໃນຈະປ່ຽນພະລັງງານ kinetic ຂອງມະຫາຊົນເຄື່ອນທີ່ (ບວກກັບແຮງກະຕຸ້ນຢ່າງຕໍ່ເນື່ອງຈາກປັ໊ມ) ເຂົ້າໄປໃນຄວາມຮ້ອນໂດຍການບັງຄັບປະລິມານນ້ໍາມັນທີ່ຕິດຢູ່ຜ່ານທາງຊ່ອງທີ່ຖືກຈໍາກັດໃນໄລຍະສັ້ນໆຂອງເສັ້ນເລືອດຕັນໃນ sc (ປົກກະຕິ 20 ຫາ 40 ມມຫຼື 0.75 ຫາ 1.5 ໃນ).
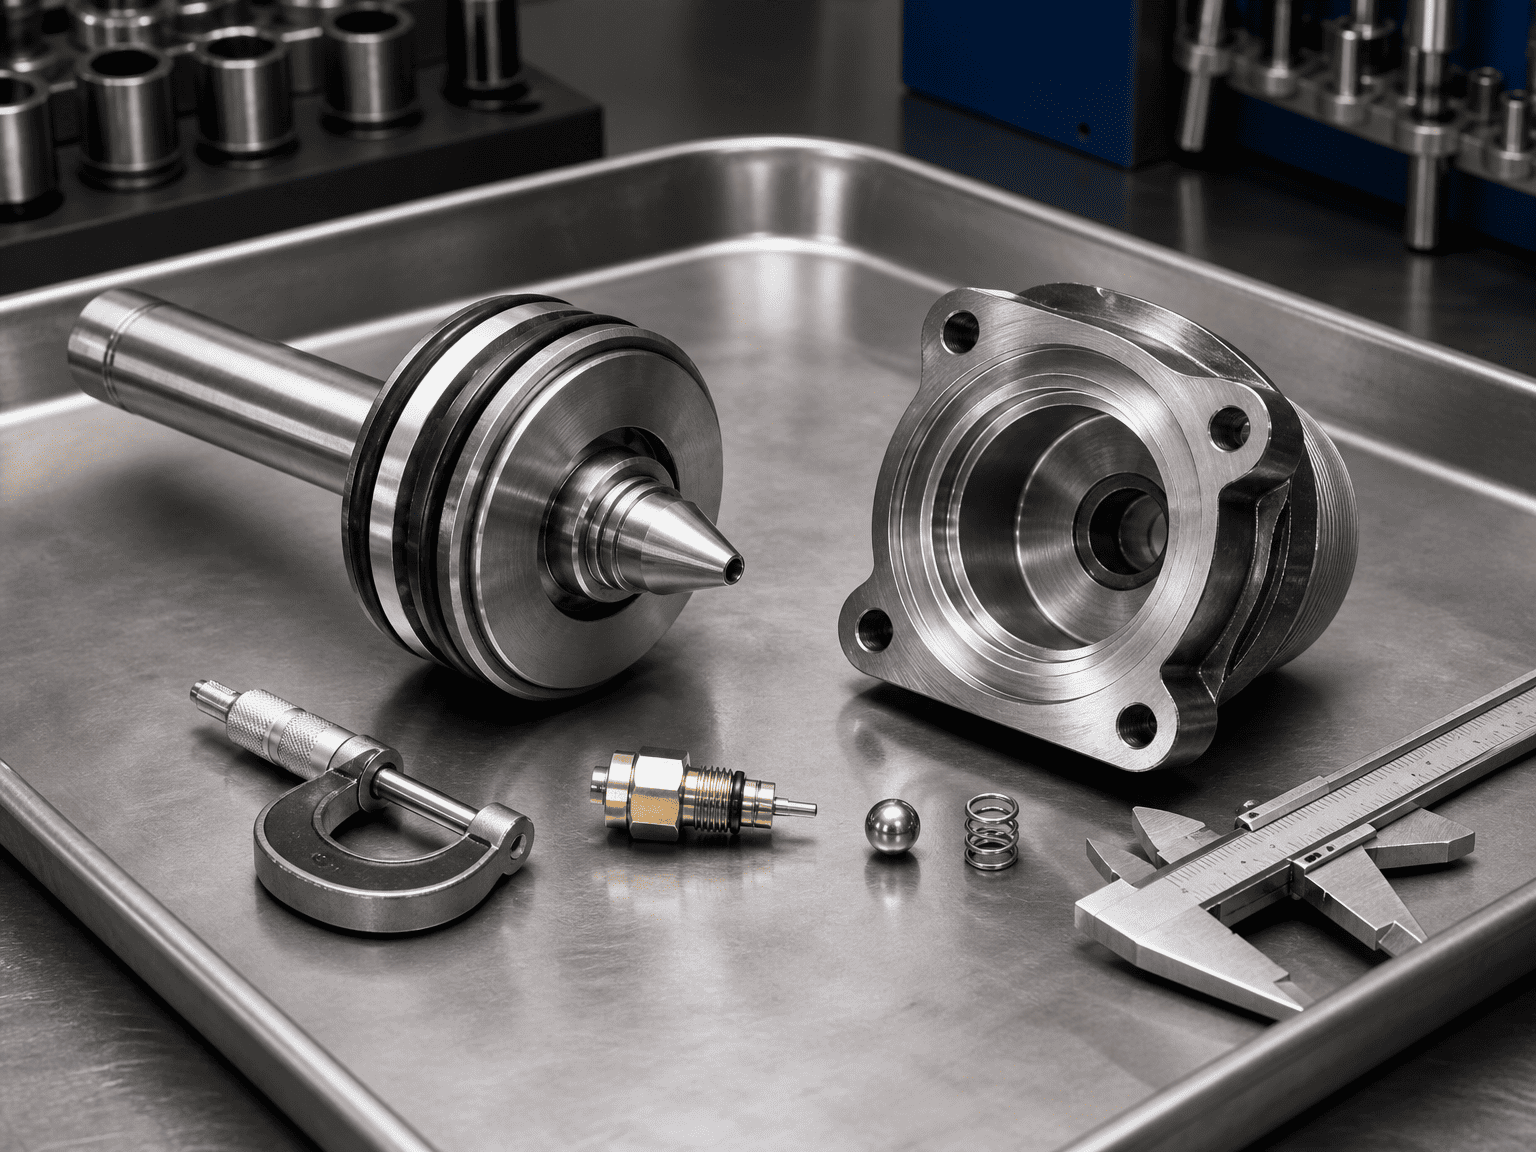
ການປະກອບ cushion ທີ່ຖືກອອກແບບຢ່າງຖືກຕ້ອງປະກອບມີສາມອົງປະກອບກົນຈັກຫຼັກ:
ການຄຳນວນພະລັງງານ ແລະຄວາມກົດດັນຂອງເບາະແບບເທື່ອລະຂັ້ນຕອນ ເພື່ອກຳນົດວ່າເບາະພາຍໃນສາມາດຮັບມືກັບການໂຫຼດຂອງທ່ານໄດ້ຢ່າງປອດໄພບໍ່ເກີນຂອບເຂດຂອງກະບອກສູບ ຫຼື ຄວາມເມື່ອຍລ້າ, ໃຫ້ຄຳນວນພະລັງງານທັງໝົດທີ່ຈະຖືກດູດຊຶມ:
ເອກ = ½ m v²
ບ່ອນທີ່:
m = ມະຫາຊົນເຄື່ອນທີ່ທັງໝົດ (ລວມທັງລູກສູບ, rod, ສິ່ງຕິດຄັດ, ແລະຄ່າສົ່ງນອກເປັນກິໂລ ຫຼື ປອນ)
v = ຄວາມໄວສູງສຸດໃນປັດຈຸບັນຫອກ cushion ເຂົ້າໄປໃນຊ່ອງ (m/s ຫຼື in/s)
ຖ້າການໄຫຼຂອງປັ໊ມສືບຕໍ່ໃນລະຫວ່າງການເລັ່ງ, ຄວາມກົດດັນຂອງລະບົບຍັງສືບຕໍ່ກົດດັນລູກສູບຜ່ານ cushion stroke sc:
Wprop = Fprop × sc = (Psys × Apiston) × sc
ບ່ອນທີ່:
Psys = ຄວາມກົດດັນຂອງລະບົບຂັບລົດ (Pa ຫຼື psi)
Apiston = ພື້ນທີ່ທີ່ມີປະສິດທິພາບຂອງດ້ານຂັບລົດ (m² ຫຼື in²)
sc = ຄວາມຍາວທີ່ມີປະສິດທິພາບຂອງຫອກ cushion (m ຫຼື in)
Etotal = ເອກ + Wprop ± Wgravity
(ເພີ່ມ ຫຼື ຫັກຄ່າແຮງໂນ້ມຖ່ວງຂອງການເຮັດວຽກ m g sc sinθ ຖ້າເຄື່ອນຍ້າຍຕາມແນວຕັ້ງ ຫຼື ເສັ້ນຂວາງ).
ຜົນບັງຄັບໃຊ້ການເລັ່ງສະເລ່ຍ Fdec ທີ່ຕ້ອງການແມ່ນ:
Fdec = Etotal / sc
ຜົນໄດ້ຮັບແຮງດັນໄຮໂດຼລິກສະເລ່ຍພາຍໃນຫ້ອງເບາະ Pcushion ແມ່ນ:
Pushion = Fdec / Acushion
ບ່ອນທີ່ Acushion ແມ່ນພື້ນທີ່ເປັນວົງກົມຂອງຖັນນ້ໍາມັນຕິດຢູ່ໃນຖົງ cushion (Abore − Aspear ຫຼື Arod).
ກົດລະບຽບດ້ານວິສະວະກໍາ: ຄວາມກົດດັນຊົ່ວຄາວສູງສຸດໃນລະຫວ່າງການເຂົ້າ spear ເບື້ອງຕົ້ນໂດຍປົກກະຕິສາມາດບັນລຸ 1.5 ຫາ 2.2 × ຄວາມກົດດັນ cushion ສະເລ່ຍທີ່ຄິດໄລ່. ຖ້າຈຸດສູງສຸດທີ່ຄິດໄລ່ໄດ້ເກີນ 1.5× ຄວາມດັນຄວາມເມື່ອຍລ້າສູງສຸດຂອງກະບອກສູບ, ຕ້ອງມີວາວເລັ່ງອັດຕາສ່ວນພາຍນອກ ຫຼືຫອກເບາະທີ່ຍາວກວ່າ.
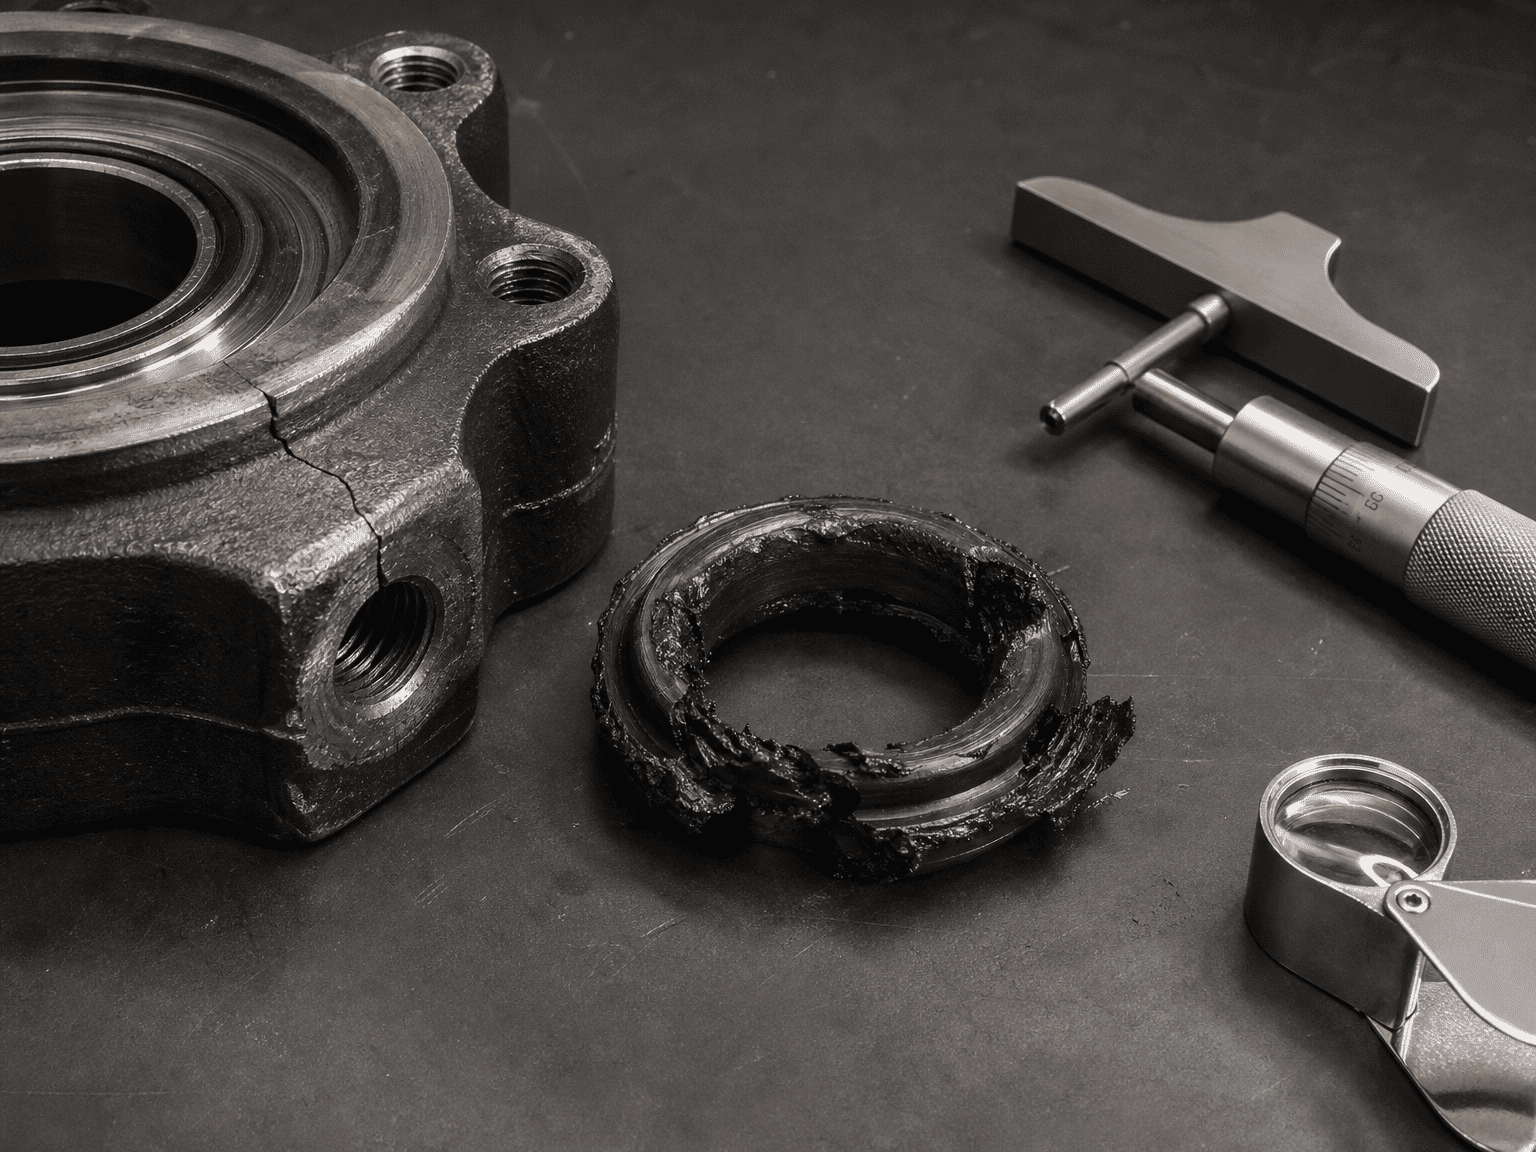
1. Backing the needle valve in Fully in (Zero Flow): ຜູ້ປະຕິບັດການທີ່ພະຍາຍາມກໍາຈັດສິ່ງລົບກວນຂອງເສັ້ນເລືອດຕັນໃນບາງຄັ້ງປິດປ່ຽງເຂັມຢ່າງສົມບູນ. ນີ້ສ້າງ lock ບົບໄຮໂດຼລິກທັງຫມົດໃນຖົງ cushion, ບັງຄັບໃຫ້ນ້ໍາມັນຜ່ານໄລຍະການເກັບກູ້ spear ແລະ blowing head gland seals.
2. ການບໍ່ສົນໃຈ Inertia ລວງນອນໃນລົດເຂັນມ້ວນຟຣີ: ຜູ້ອອກແບບຄິດໄລ່ພຽງແຕ່ຄວາມກົດດັນຂອງການຂັບລົດແລະລືມພະລັງງານ kinetic ຂອງໂຄງຮ່າງການມ້ວນ 10 ໂຕນ. ເຖິງແມ່ນວ່າຢູ່ໃນຄວາມກົດດັນຕ່ໍາ, inertia ສູງຈະທໍາລາຍ cushion ພາຍໃນ.
3. ການໃຊ້ຜ້າເຊັດຮອງພື້ນດ້ວຍນໍ້າ-Glycol ຫຼືນໍ້າມັນເຢັນທີ່ມີຄວາມໜາສູງ: ນໍ້າຢາທີ່ມີຄວາມໜາ ຫຼືນໍ້າທີ່ມີຄວາມໜຽວຕໍ່າທີ່ທົນທານຕໍ່ໄຟໄດ້ປ່ຽນແປງການໄຫຼຜ່ານເຂັມວັດແທກໄດ້ຢ່າງຫຼວງຫຼາຍ, ເຊິ່ງກໍ່ໃຫ້ເກີດຄວາມກົດດັນເກີນຄວາມໜາແໜ້ນໃນຊ່ວງລະດູໜາວໃນຕອນເຊົ້າ.
4. ການລະເລີຍການເສື່ອມຂອງນໍ້າ: ນໍ້າມັນແອອັດທີ່ເຂົ້າໄປໃນເບາະບີບອັດຄືກັບສະເປ, ເຮັດໃຫ້ເກີດການກະຕຸກ, ກາຊວນ, ແລະຊ້າລົງ.
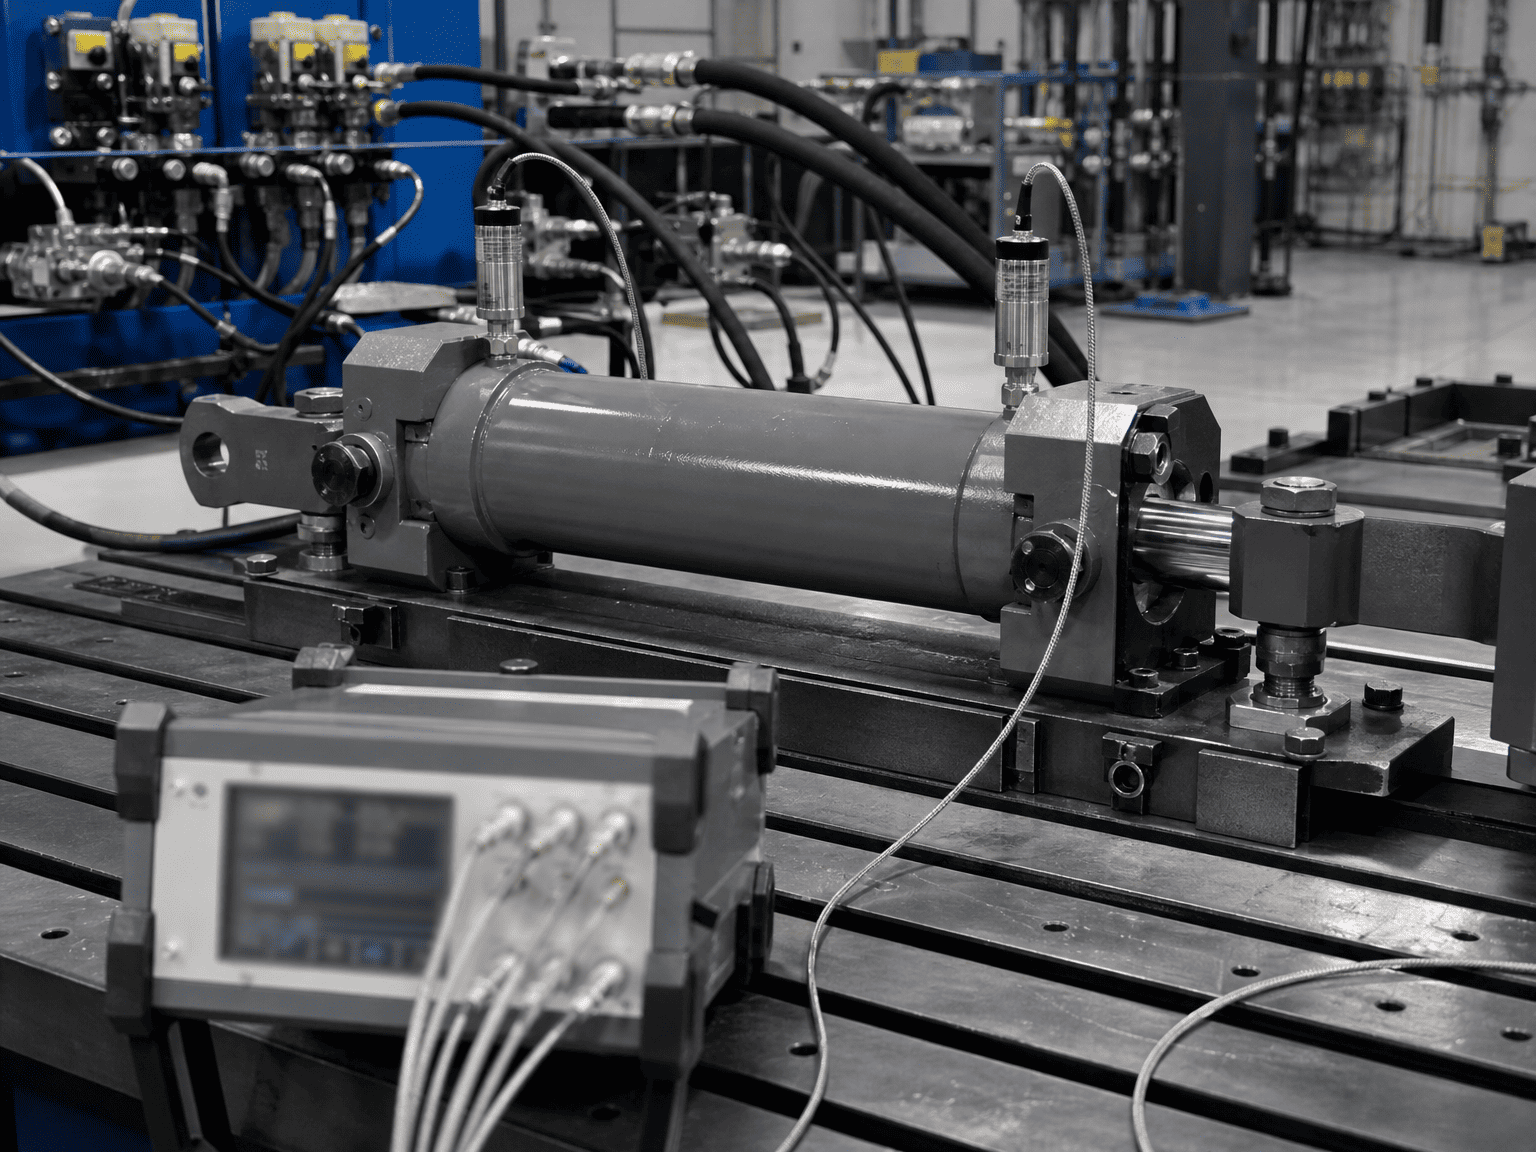
ເມື່ອຮ້ອງຂໍເອົາກະບອກສູບທີ່ເຮັດດ້ວຍເຄື່ອງຈັກຈາກ HCIC, ໃຫ້:
ການຄິດໄລ່ເບາະທີ່ນໍາສະເຫນີຂ້າງເທິງນີ້ສະຫນອງການປະເມີນຂະຫນາດພື້ນຖານໂດຍອີງໃສ່ກົນໄກການແຂງຕົວ. ຄວາມກົດດັນແບບເຄື່ອນໄຫວສູງສຸດຕົວຈິງແມ່ນຂຶ້ນກັບໂມດູລນ້ຳມັນໄຮໂດຼລິກ, ຄວາມຈຸຂອງສາຍ, ຄ່າສຳປະສິດການປ່ອຍນ້ຳຂອງເຂັມ, ແລະເວລາຕອບສະໜອງວາວ. ການອອກແບບອຸປະກອນສຸດທ້າຍຄວນໄດ້ຮັບການກວດສອບຜ່ານການທົດສອບຕົວສົ່ງຄວາມກົດດັນແລະການຈໍາລອງແບບຊົ່ວຄາວ.*
ວິສະວະກອນ HCIC ຜະລິດກະບອກໄຮໂດຼລິກແບບອຸດສາຫະ ກຳ ແລະມືຖືທີ່ກໍາຫນົດເອງດ້ວຍໂປໄຟເບາະທີ່ປັບແຕ່ງສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ມີຜົນກະທົບສູງໃນທົ່ວໂລກ.